Robotik, AMR ve Otonom Sistemler
Endüstriyel taşıma ve operasyonel süreçleri otonomlaştırıyoruz. LiDAR haritalama (SLAM), ROS2 seyrüsefer yığını (Nav2), dinamik engel algılama ve donanıma geçmeden önce sıfır riskle test imkânı sunan fizik tabanlı dijital ikiz simülasyonları geliştiriyoruz.
Bu işte neye söz veriyoruz
- Sıfır riskli sanal simülasyon ortamında test
- ±2 cm hassas SLAM lokalizasyonu
- Endüstri standardı ROS2 / Nav2 mimarisi
Teknoloji seçimi
Robotik projelerinde en büyük maliyet sahada yapılan deneme-yanılma hatalarıdır. Bu yüzden seyrüsefer algoritmalarını önce dijital ikiz simülasyonunda binlerce sanal saat koşturarak test ediyor, gerçek donanıma hazır ve doğrulanmış olarak indiriyoruz.
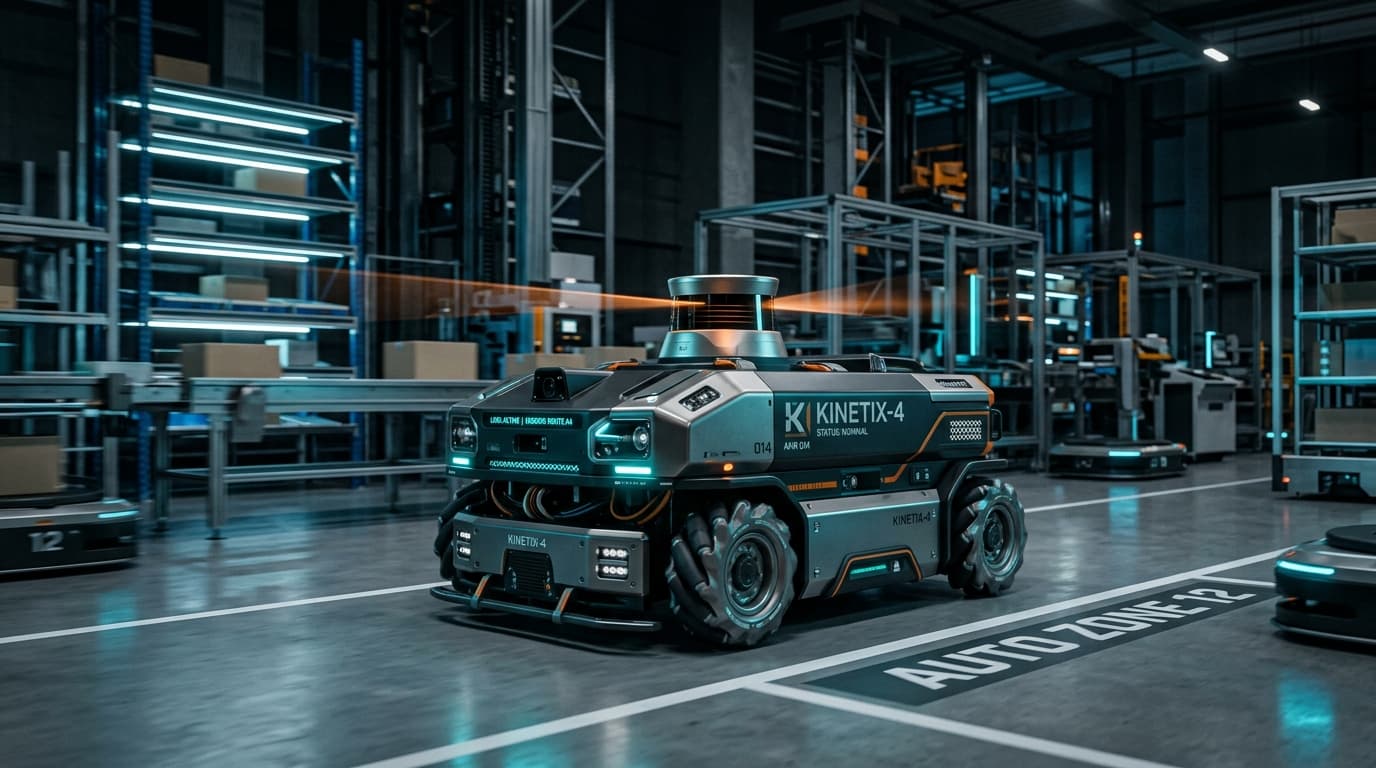
Kapsamın içinde neler var?
Otonom Mobil Robot (AMR) yazılımı
Tesis içi otonom malzeme taşıma, dinamik rota planlama, hassas yanaşma (docking) ve şarj istasyonu entegrasyonu.
SLAM haritalama ve lokalizasyon
2D/3D LiDAR ve sensör füzyonuyla santimetre düzeyinde hassas harita çıkarma ve anlık konum doğrulama.
Fizik simülasyonu ve dijital ikiz
Gazebo ve Isaac Sim üzerinde ağırlık merkezi, sürtünme ve sensör gürültüsü modellenmiş sanal test ortamları.
Merkezi filo yönetimi (Fleet Manager)
Birden fazla robotun aynı tesiste çarpışmadan, görev önceliği ve batarya durumuna göre otonom koordinasyonu.
Kapsam & Çözüm Seviyeleri
Hangi kapsam size uygun?
İşinizi tek bir kalıba sokmuyoruz. İhtiyacınıza, ölçeğinize ve hedeflerinize göre netleştirilmiş dört temel çalışma seviyesi. Bütçenizi ve kapsamınızı şeffafça birlikte planlıyoruz.
Fizik Simülasyonu & Dijital İkiz
Robot donanımına ve mekaniğe para harcamadan önce tesisin 3D modelinde fizik, sürtünme ve sensörlerin sıfır riskle simüle edilmesi.
- Tesis ve fabrikanın 3D dijital ikiz (Digital Twin) ortamının modellenmesi
- NVIDIA Isaac Sim ve Gazebo üzerinde yer çekimi, sürtünme ve ağırlık merkezi simülasyonu
- LiDAR, derinlik kamerası, ultrasonik ve IMU sensör gürültüsü modellemesi
- Sanal ortamda binlerce saatlik otonom seyrüsefer ve rota stres testleri
- Algoritmaların gerçek donanıma doğrudan indirilebilir (Sim-to-Real) hazırlanması
- İnsan hareketleri ve dinamik engellerle çarpışma güvenlik senaryoları
- Tesisin çalışan 3D simülasyon dünyası ve robot modeli (URDF/SDF)
- Simülasyon test koşumları ve rota başarı oranı raporu
- Sim-to-Real köprüsü ve parametre konfigürasyon dosyaları
- Yazılım ekibi için simülasyon çalıştırma kılavuzu ve video kaydı
ROS2 & Nav2 Otonom Yığın
Robotun nerede olduğunu santimetre hassasiyetinde bilmesini, harita çıkarmasını ve dinamik engellerden kaçmasını sağlayan beyin.
- Endüstri standardı ROS2 (Humble / Jazzy) altyapısı ve DDS haberleşme hattı
- 2D/3D LiDAR SLAM ile tesisin milimetrik hassasiyette haritasının çıkarılması
- Nav2 maliyet haritası (costmap) ve dinamik küresel/yerel rota planlama
- Hareket eden insan ve forkliftleri anlık algılayıp alternatif rota çizme
- Şarj istasyonuna ve yük paletine santimetre altı hassas yanaşma (docking)
- Güvenlik alanı (safety zone) ve acil durdurma (e-stop) mantık entegrasyonu
- Eksiksiz ROS2 Nav2 seyrüsefer yazılım paketi ve kaynak kod
- Sensör füzyonu (EKF - LiDAR, IMU, Odometri) kalibrasyon dosyaları
- Tesisin 2D/3D SLAM grid harita paketi
- 6 ay garanti, algoritma ince ayarı ve uzaktan teknik destek
AMR Prototip & Donanım Kalibrasyonu
Sensörlerin, motor sürücülerin, endüstriyel bilgisayarın ve batarya yönetiminin sahada gerçek robota entegre edilmesi.
- Endüstriyel PC (IPC / Jetson) ve Linux gerçek zamanlı çekirdek kurulumu
- LiDAR, RGB-D kameralar ve tekerlek enkoderlerinin fiziksel kalibrasyonu
- Motor sürücüler, CAN-bus / RS485 haberleşmesi ve diferansiyel/mecanum kontrol
- Batarya Yönetim Sistemi (BMS) telemetrisi ve otomatik şarj döngüsü
- Gerçek saha koşullarında lokalizasyon stabilitesi ve frenleme testleri
- Endüstriyel güvenlik standartlarına (ISO 3691-4) uygunluk denetimi
- Sahada bizzat test edilmiş ve doğrulanmış otonom robot gövdesi
- Donanım kablolama ve pinout mimari dokümantasyonu
- Saha devreye alma test tutanağı ve kalibrasyon parametreleri
- Ekip için saha bakım ve operatör kullanım eğitimi
Merkezi Filo Yönetimi (Fleet)
Birden fazla robotun aynı tesiste çarpışmadan, görev önceliğine ve şarj durumuna göre koordine çalıştığı merkezi yazılım.
- Web tabanlı merkezi harita ve anlık tüm robotların canlı konum takibi
- Robotlar arası kavşak, dar koridor ve geçiş önceliği (trafik yönetimi)
- ERP / WMS (Depo Yönetim Sistemi) üzerinden otomatik iş emri alma ve paylaştırma
- Bataryası azalan robotun otomatik olarak en yakın boş şarj istasyonuna yönlendirilmesi
- Anlık telemetri: hız, batarya, motor sıcaklığı ve arıza hata kodları
- Yönetici için vardiya bazlı taşınan yük sayısı ve verimlilik raporları
- Merkezi Filo Yönetimi sunucu yazılımı ve web arayüzü
- WMS / ERP entegrasyonu için REST API ve WebSocket köprüsü
- Trafik kuralları ve şarj istasyonu optimizasyon şeması
- 1 yıl kesintisiz filo izleme, SLA ve öncelikli mühendislik desteği
Elinize ne geçiyor?
Proje sonunda her şey sizin olur: kod, tasarım dosyaları ve hesapların yönetici erişimi. Bağımlılık yaratmak yerine çalışan bir sistem bırakıyoruz.
- ROS2 tabanlı seyrüsefer ve kontrol yazılım paketi
- Tesisin 3D simülasyon ve dijital ikiz modeli
- Web tabanlı filo izleme ve görev atama paneli
- Sensör kalibrasyonu ve saha devreye alma desteği
- Kaynak kod, mimari dokümantasyon ve teknik eğitim