Otonom Mobil Robot (AMR) & Simülasyon
VexAMR
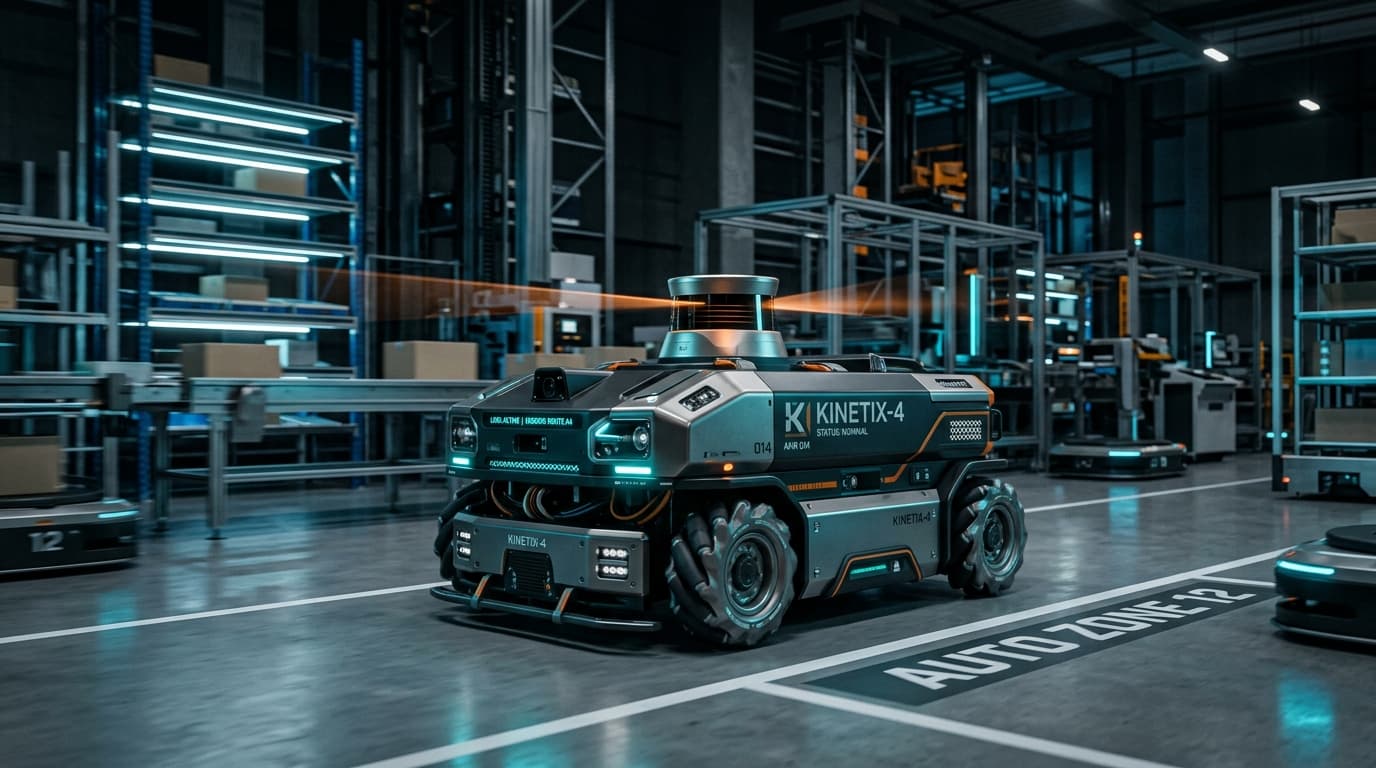
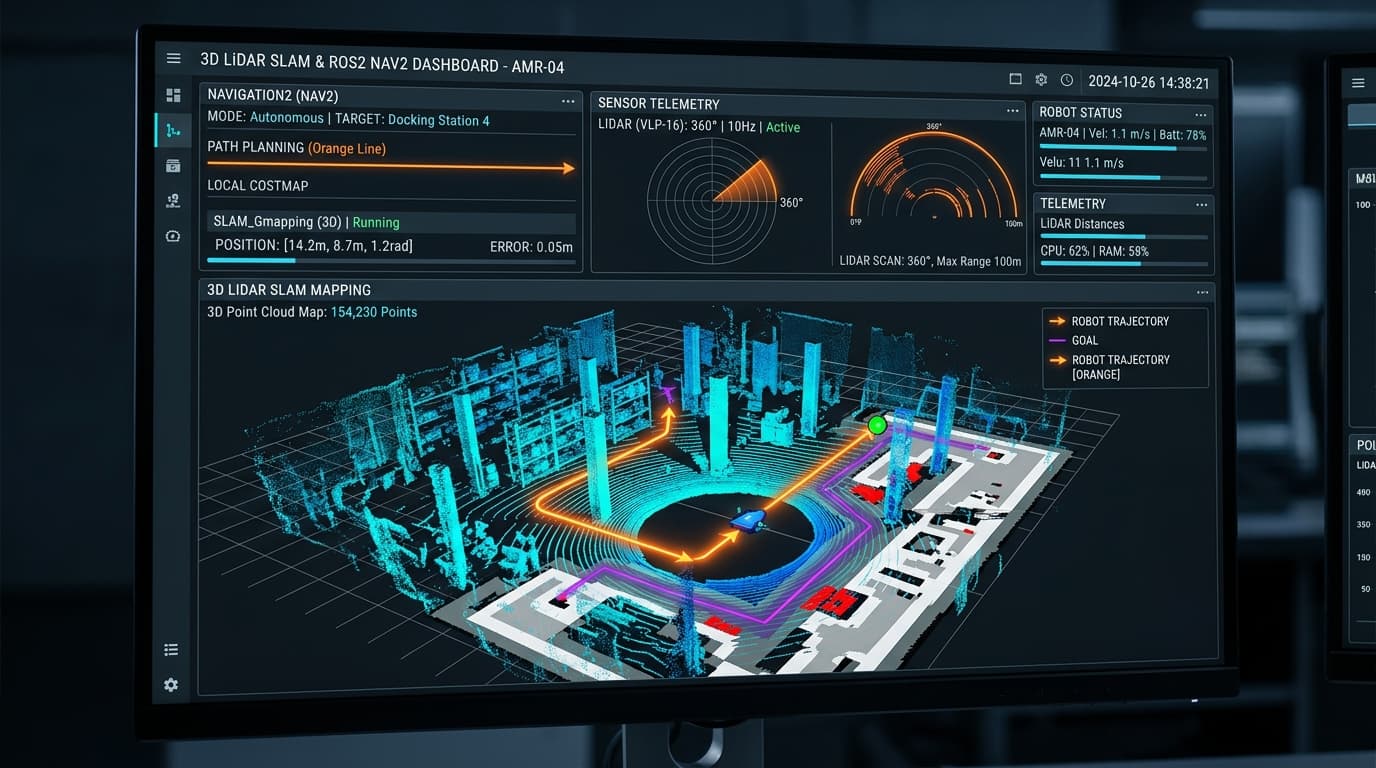
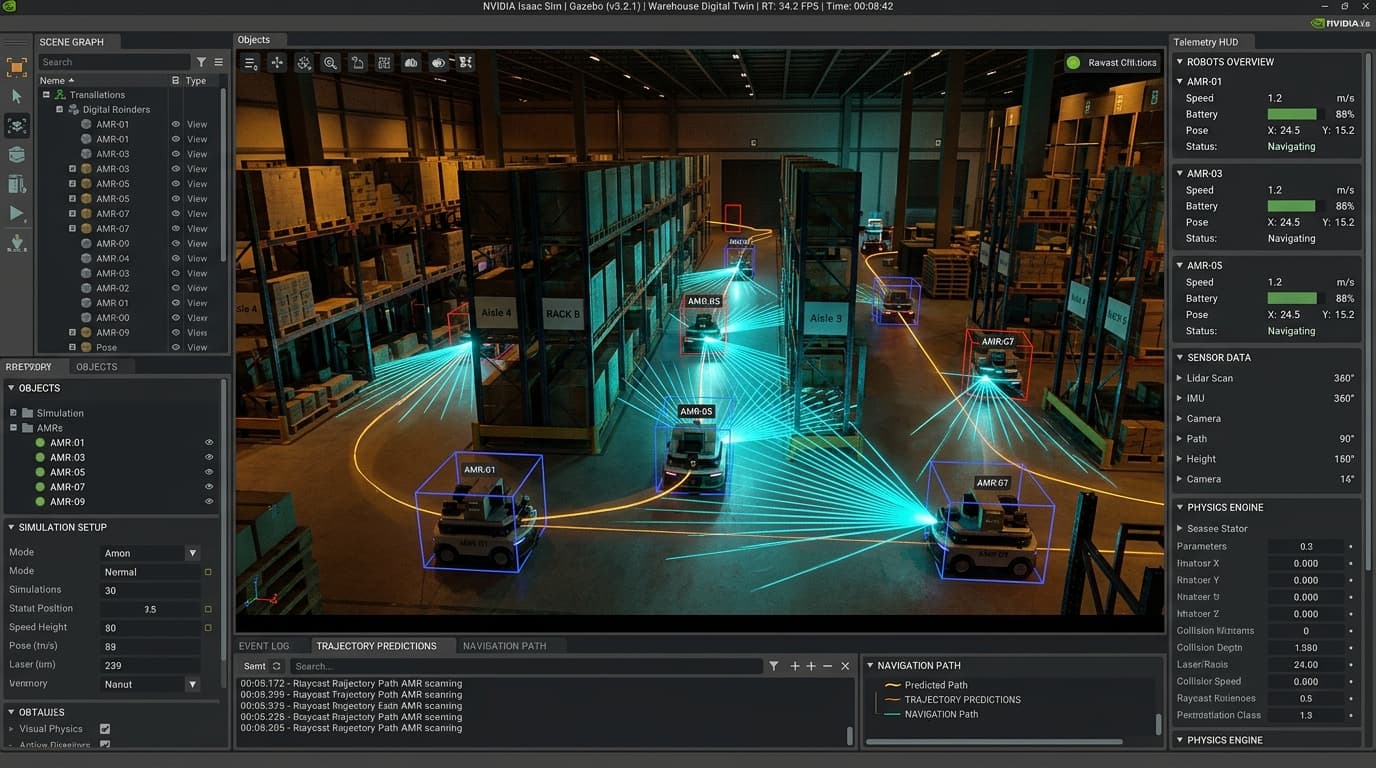
Tesis ve depo lojistiği için geliştirilen ROS2 tabanlı Otonom Mobil Robot (AMR) navigasyon yığını, SLAM haritalama, sensör füzyonu ve Gazebo/Isaac Sim ortamında fotogerçekçi dijital ikiz simülasyonu.
- Durum
- Simülasyon & Saha Doğrulaması Tamamlandı
- Yıl
- 2026
- Hassas Konumlandırma (SLAM)
- ±2 cm
- Hassas Konumlandırma (SLAM)
- Endüstriyel Nav2 Yığını
- ROS2
- Endüstriyel Nav2 Yığını
- Gazebo & Isaac Sim Doğrulaması
- Dijital İkiz
- Gazebo & Isaac Sim Doğrulaması
Çözmek istediğimiz sorun.
Manuel taşıma ve operasyonel darboğazlar
Depo ve tesis içi malzeme transferinde insan gücüne bağımlılık, yoğun vardiyalarda gecikmeler ve kaza riskleri doğuruyor.
Fiziksel prototip maliyeti ve kaza riski
Robot algoritmalarını doğrudan pahalı donanım üzerinde test etmek zaman alıcı ve kaza riski yüksek bir süreçtir.
Dinamik ortamlarda harita kaybı
Sürekli hareket eden çalışanlar ve değişen palet konumları klasik sensörlerin lokalizasyon kaybetmesine yol açar.
Ne yaptık.
Fikirden mağaza yayınına kadar ürünün tamamı tek ekipten çıktı: uygulama, yapay zekâ hattı, sunucu ve tanıtım sitesi.
LiDAR ve SLAM ile dinamik haritalama
Tesisin 2D/3D dijital haritasını çıkarır; insan ve engel yoğunluğunda anlık konumunu kaybetmeden rotasını günceller.
Fotogerçekçi fizik simülasyonu
Ağırlık merkezi, sürtünme katsayısı ve sensör gürültüsü Gazebo ve Isaac Sim'de modellenerek donanıma geçmeden önce binlerce sanal saat test edildi.
Dinamik engel algılama ve güvenlik
Lidar ve derinlik kameraları ile önündeki engelleri milisaniyeler içinde algılar; güvenli durma mesafesini korur ve alternatif rota çizer.
Merkezi filo yönetimi
Birden fazla robotun aynı tesiste çarpışmadan, görev önceliklerine ve şarj durumlarına göre koordine çalışmasını sağlayan sunucu arayüzü.
ROS2 & Nav2 mimari altyapısı
Düşük gecikmeli, modüler ve endüstri standardı DDS haberleşme protokolü ile güvenilir seyrüsefer döngüsü.
Benzer bir fikriniz mi var?
Anlatın; neyin mümkün olduğunu, ne kadar süreceğini ve nereden başlanacağını dürüstçe söyleyelim.